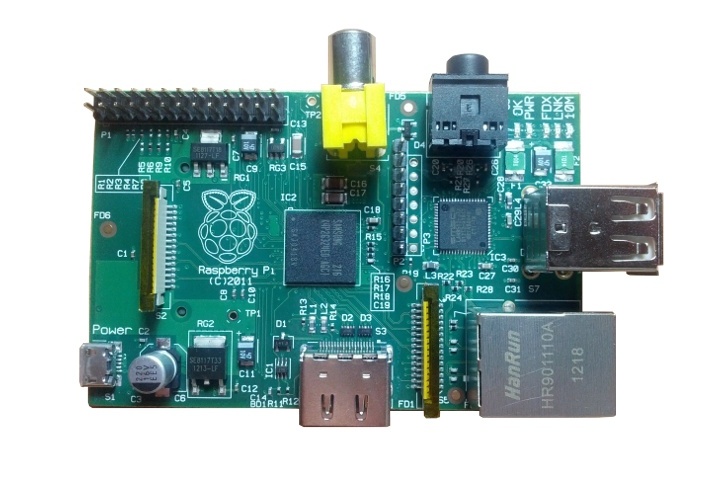
 Un lecteur m’a interrogé par mail pour savoir comment mesurer la fréquence d’un signal reçu en entrée sur une broche GPIO du Raspberry Pi. Je lui ai répondu que le plus simple est de mesurer le temps s’écoulant entre deux interruptions successives déclenchées par des fronts montants et de calculer l’inverse. J’ai voulu vérifier que cela fonctionnait, et ai écrit un petit driver pour ce faire.
Archives de la catégorie ‘Embarqué’
J’ai le plaisir de voir mon article « Optimisation du temps de boot d’un système embarqué » faire la couverture d’Open Silicium numéro 9.
[EDIT 2017/01] L’article est dorénavant disponible au format PDF.
Les fichiers accompagnant les expérimentations de l’article sont disponibles dans cette archive ou individuellement ci-dessous.
- chronoboot.c : le programme utilisé sur le système de mesure,
- up-gpio.c : le premier programme de test,
- mount-sys-fs-up-gpio.c : le deuxième programme de test,
- mount-sys-fs-up-gpio-init.c : le troisième programme de test,
- config-01, config-02, config-03, config-04, config-05, config-06, config-07, config-08, config-09, config-10, config-11, config-12, config-13, config-14 : les fichiers de configuration du noyau correspondant aux différentes étapes d’optimisation,
- message-logo.ppm : le message affiché pendant pendant le boot à la place du manchot Tux habituel,
- RPI.jpg : la photo du Rasberry Pi que j’affiche à la fin du boot.
 Je participe ce matin aux conférences « Les matinales de l’embarqué » du salon Enova Paris.
Je vais y présenter un tour d’horizon des cartes pour Linux embarqué disponibles « sur étagère » (Raspberry Pi, CubieBoard, BeagleBoard, OLinuXino, etc.) en essayant de dégager quelques critères de choix et en fournissant un aperçu des possibilités de ces Single-Board-Computers.
Le contenu de ma présentation est disponible ici.
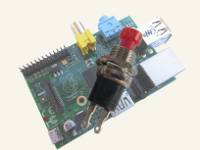 Le Raspberry Pi ne comporte pas de bouton « reset » – ni d’ailleurs aucun autre bouton – et la plupart du temps on le redémarre soit logiciellement (en utilisant la commande
reboot par exemple) soit électriquement en le débranchant puis le rebranchant.
Il est pourtant pratique de disposer d’un bouton de réinitialisation hard lors de développement de modules kernel susceptibles de geler le système en cas d’erreur ou si des tâches temps réel se mettent à boucler frénétiquement.
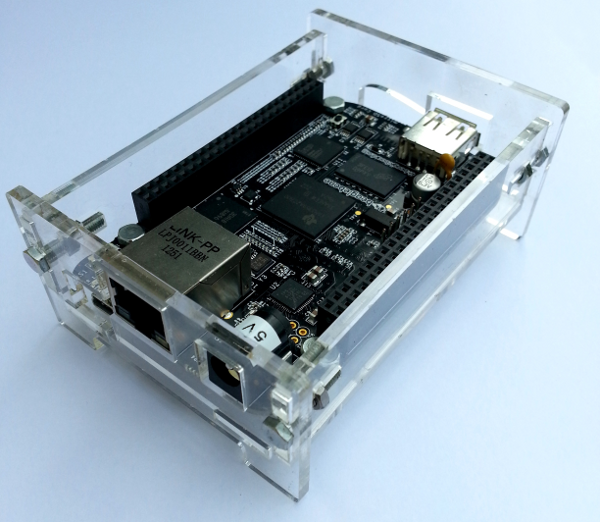 Mon confrère Nathaël Pajani m’a fait parvenir deux exemplaires des coffrets qu’il a fait réaliser par la Fabrique d’objets libres (FabLab) de Lyon pour protéger les BeagleBones qu’il utilise en cours.
 Le nouveau BeagleBone Black est compatible avec son prédécesseur blanc en ce qui concerne les ports d’entrées-sorties, ce qui lui permet d’hériter de ses fameuses « capes » (les cartes d’extension que l’on peut empiler afin d’ajouter de nouvelles fonctionnalités). Pour commencer à explorer le BeagleBone Black, je me suis intéressé à ses entrées analogiques, comme @HuguesSert me l’avait suggéré sur Twitter.