 La communication par lien SPI (Serial Peripheral Interface) est un élément important pour les systèmes embarqués. Ceci concerne les micro-contrôleurs (systèmes industriels par exemple), mais également les cartes à micro-processeurs que l’on emploie de plus en plus pour les piloter. Le system-on-chip qui équipe le Raspberry Pi ne fait pas exception, nous pouvons le vérifier.
Archives de la catégorie ‘Embarqué’
 Le Raspberry Pi ne dispose pas directement de connecteur pour une sortie RS-232. Ce type de liaison est pourtant à mon avis indispensable pour la mise au point d’un système embarqué puisqu’on y trouve les traces du bootloader et du noyau, et qu’il est possible aisément d’y activer une console pour se connecter depuis un émulateur de terminal comme
minicom.
Un Raspberry Pi de 512 Mo ?

Depuis quelques jours les Raspberry Pi sont produits et livrés avec 512 Mo de mémoire plutôt que 256 Mo auparavant. Ceux que j’ai reçus ce matin (pour préparer une session de formation) semblent bien disposer de cette extension.
Voyons un peu…
En complément de l’article sur la préparation d’une toolchain avec Buildroot pour Raspberry Pi, et comme Thomas Petazzoni (dont je vous recommande le blog) l’a suggéré en commentaire, on peut préférer construire la chaîne de compilation avec crosstool-NG. Celle-ci offre plusieurs avantages : la toolchain sera relogeable (déplaçable où l’on souhaite dans l’arborescence sans imposer d’emplacement absolu) et elle pourra s’appuyer sur la bibliothèque GlibC ou la eGlibC plutôt que la bibliothèque uClibC. J’ai choisi ici de sélectionner la bibliothèque eGlibC, plus adaptée à un environnement embarqué.
En réponse à un commentaire de Ugo concernant l’article sur Xenomai pour Raspberry Pi, voici les étapes pour créer rapidement la toolchain avec Buildroot.
Lire la suite de cette entrée »
 Depuis l’arrivée du Raspberry Pi, j’ai eu envie d’installer Xenomai dessus pour me faire une idée de ses capacités dans le domaine temps réel. J’ai trouvé enfin le temps de m’en occuper ; voici un petit compte-rendu de l’installation.
 J’ai reçu il y a quelques semaines un exemplaire du fameux Raspberry Pi, une carte à processeur Arm à faible coût (environ 33 £, soit 42 €). Je l’ai exploré en détail pour rédiger quelques articles à paraître prochainement dans Gnu/Linux Magazine France sur la création d’un système « from scratch » pour le Raspberry Pi.
Il existe déjà plusieurs distributions prêtes à l’emploi (ArchLinux, QtOnPi, etc.) mais l’une d’elles semble plus complète que les autres, il s’agit de Raspbian Wheezy un projet basé sur la distribution Debian Testing actuelle portée sur Raspberry Pi. Je l’ai parcourue rapidement pour me faire une idée de ses caractéristiques.
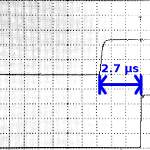
J’ai abordé dans plusieurs articles (Xenomai sur Pandaboard, GPIO, Pandaboard et temps réel – Gestion des interruptions, La Pandaboard au poteau de torture – Timers Xenomai…) la question des latences maximales de Xenomai. Mais il est aussi intéressant de connaître et de configurer correctement la latence minimale.
 La nouvelle version stable de Xenomai a été annoncée mardi par Gilles Chanteperdrix, il s’agit de la 2.6.1. On peut la télécharger ici. La compilation se fait sur le même principe que la version précédente, j’en ai déjà parlé dans cet article (sur Pandaboard) et dans celui-ci (sur PC). Je l’ai testée depuis deux jours sur Pandaboard.
 Dans les précédents articles nous avons observé les limites de performance des timers Linux et Linux-rt sur une Pandabaord. Cette fois nous allons comparer ces résultats avec ceux que nous obtenons sous Xenomai.
Aurons-nous une meilleure stabilité des tâches périodiques ?
